[수상] 윤병동 교수 연구팀 한주환 석사과정생, ECCV 2026 Workshop에서 Best Paper Runner-Up 수상
작성자
최인형
작성일
2026-10-06
조회
49
- 한주환 석사과정생, ECCV 2026 Workshop에서 Best Paper Runner-Up 수상
- 'Physical Safety Queries Reveal What Video World Models Forget' 연구 발표
- World Model의 안전 판단에 필요한 물리정보 보존 여부를 검증하는 방법 제시
서울대학교 초자율화 인공지능 연구실 한주환 석사과정생이 지난 9월 개최된 European Conference on Computer Vision (ECCV) 2026의 Safe World Models for Trustworthy Embodied AI Workshop에서 Best Paper Runner-Up을 수상했다. 한주환 석사과정생은 'Physical Safety Queries Reveal What Video World Models Forget'이라는 제목의 연구를 발표해 우수한 연구성과를 인정받았다.
■ ECCV 2026 Workshop Best Paper Runner-Up 수상
한주환 석사과정생은 ECCV 2026 Workshop에서 비디오 World Model의 물리적 안전 이해를 평가하는 연구를 발표했다. 해당 연구는 Workshop Oral 발표 논문으로 선정됐으며, 연구 내용의 우수성을 인정받아 Best Paper Runner-Up 수상으로 이어졌다.
■ World Model의 Physical Safety Understanding 검증
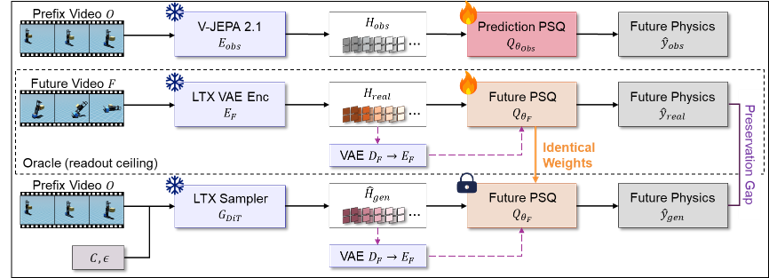
발표 연구는 비디오 World Model이 미래를 예측하거나 생성할 때, 최종 사고 결과뿐 아니라 위험 판단에 필요한 물리적 상태까지 올바르게 표현하고 있는지를 검증하는 문제를 다룬다. 이를 위해 질량, 무게중심, 차량의 움직임, 접촉 및 지지 상태, 안전여유 등 안전과 관련된 물리정보를 모델 내부 표현에서 확인하는 Physical Safety Query(PSQ)를 제안했다.
■ Counterfactual Benchmark 기반 물리정보 평가
연구에서는 Isaac Sim 기반의 ForkSafe-CF benchmark를 구축하고, 주행 환경과 조작 조건은 동일하게 유지한 채 지게차의 적재 질량이나 무게중심 위치만 변화시킨 비교 실험을 구성했다. 이를 통해 겉보기에는 유사하지만 실제 물리적 위험도는 다른 상황에서, World Model이 단순히 최종 전도 여부를 예측하는 것을 넘어 물리적 변화에 따른 위험 상태와 안전여유를 제대로 반영하는지를 평가했다.
■ Physical AI 안전 검증을 위한 연구 의의
이번 연구는 World Model의 성능을 영상의 자연스러움이나 최종 사고 예측 정확도만으로 평가하지 않고, 위험 판단의 근거가 되는 물리적 상태가 실제로 모델에 반영되어 있는지를 직접 검증하는 방법을 제시했다는 점에서 의미가 있다. 특히 생성된 미래가 최종 사고와 관련된 신호는 일부 유지하면서도, 질량·무게중심·안전여유 등 중요한 물리정보는 충분히 보존하지 못할 수 있음을 확인했다. 이러한 연구는 향후 로봇과 자율시스템 등 Physical AI의 안전한 현장 적용을 위한 World Model 검증 및 안전보증 기술에 활용될 수 있다.
- 'Physical Safety Queries Reveal What Video World Models Forget' 연구 발표
- World Model의 안전 판단에 필요한 물리정보 보존 여부를 검증하는 방법 제시
서울대학교 초자율화 인공지능 연구실 한주환 석사과정생이 지난 9월 개최된 European Conference on Computer Vision (ECCV) 2026의 Safe World Models for Trustworthy Embodied AI Workshop에서 Best Paper Runner-Up을 수상했다. 한주환 석사과정생은 'Physical Safety Queries Reveal What Video World Models Forget'이라는 제목의 연구를 발표해 우수한 연구성과를 인정받았다.
■ ECCV 2026 Workshop Best Paper Runner-Up 수상
한주환 석사과정생은 ECCV 2026 Workshop에서 비디오 World Model의 물리적 안전 이해를 평가하는 연구를 발표했다. 해당 연구는 Workshop Oral 발표 논문으로 선정됐으며, 연구 내용의 우수성을 인정받아 Best Paper Runner-Up 수상으로 이어졌다.
■ World Model의 Physical Safety Understanding 검증
발표 연구는 비디오 World Model이 미래를 예측하거나 생성할 때, 최종 사고 결과뿐 아니라 위험 판단에 필요한 물리적 상태까지 올바르게 표현하고 있는지를 검증하는 문제를 다룬다. 이를 위해 질량, 무게중심, 차량의 움직임, 접촉 및 지지 상태, 안전여유 등 안전과 관련된 물리정보를 모델 내부 표현에서 확인하는 Physical Safety Query(PSQ)를 제안했다.
■ Counterfactual Benchmark 기반 물리정보 평가
연구에서는 Isaac Sim 기반의 ForkSafe-CF benchmark를 구축하고, 주행 환경과 조작 조건은 동일하게 유지한 채 지게차의 적재 질량이나 무게중심 위치만 변화시킨 비교 실험을 구성했다. 이를 통해 겉보기에는 유사하지만 실제 물리적 위험도는 다른 상황에서, World Model이 단순히 최종 전도 여부를 예측하는 것을 넘어 물리적 변화에 따른 위험 상태와 안전여유를 제대로 반영하는지를 평가했다.
■ Physical AI 안전 검증을 위한 연구 의의
이번 연구는 World Model의 성능을 영상의 자연스러움이나 최종 사고 예측 정확도만으로 평가하지 않고, 위험 판단의 근거가 되는 물리적 상태가 실제로 모델에 반영되어 있는지를 직접 검증하는 방법을 제시했다는 점에서 의미가 있다. 특히 생성된 미래가 최종 사고와 관련된 신호는 일부 유지하면서도, 질량·무게중심·안전여유 등 중요한 물리정보는 충분히 보존하지 못할 수 있음을 확인했다. 이러한 연구는 향후 로봇과 자율시스템 등 Physical AI의 안전한 현장 적용을 위한 World Model 검증 및 안전보증 기술에 활용될 수 있다.
